Roadbot
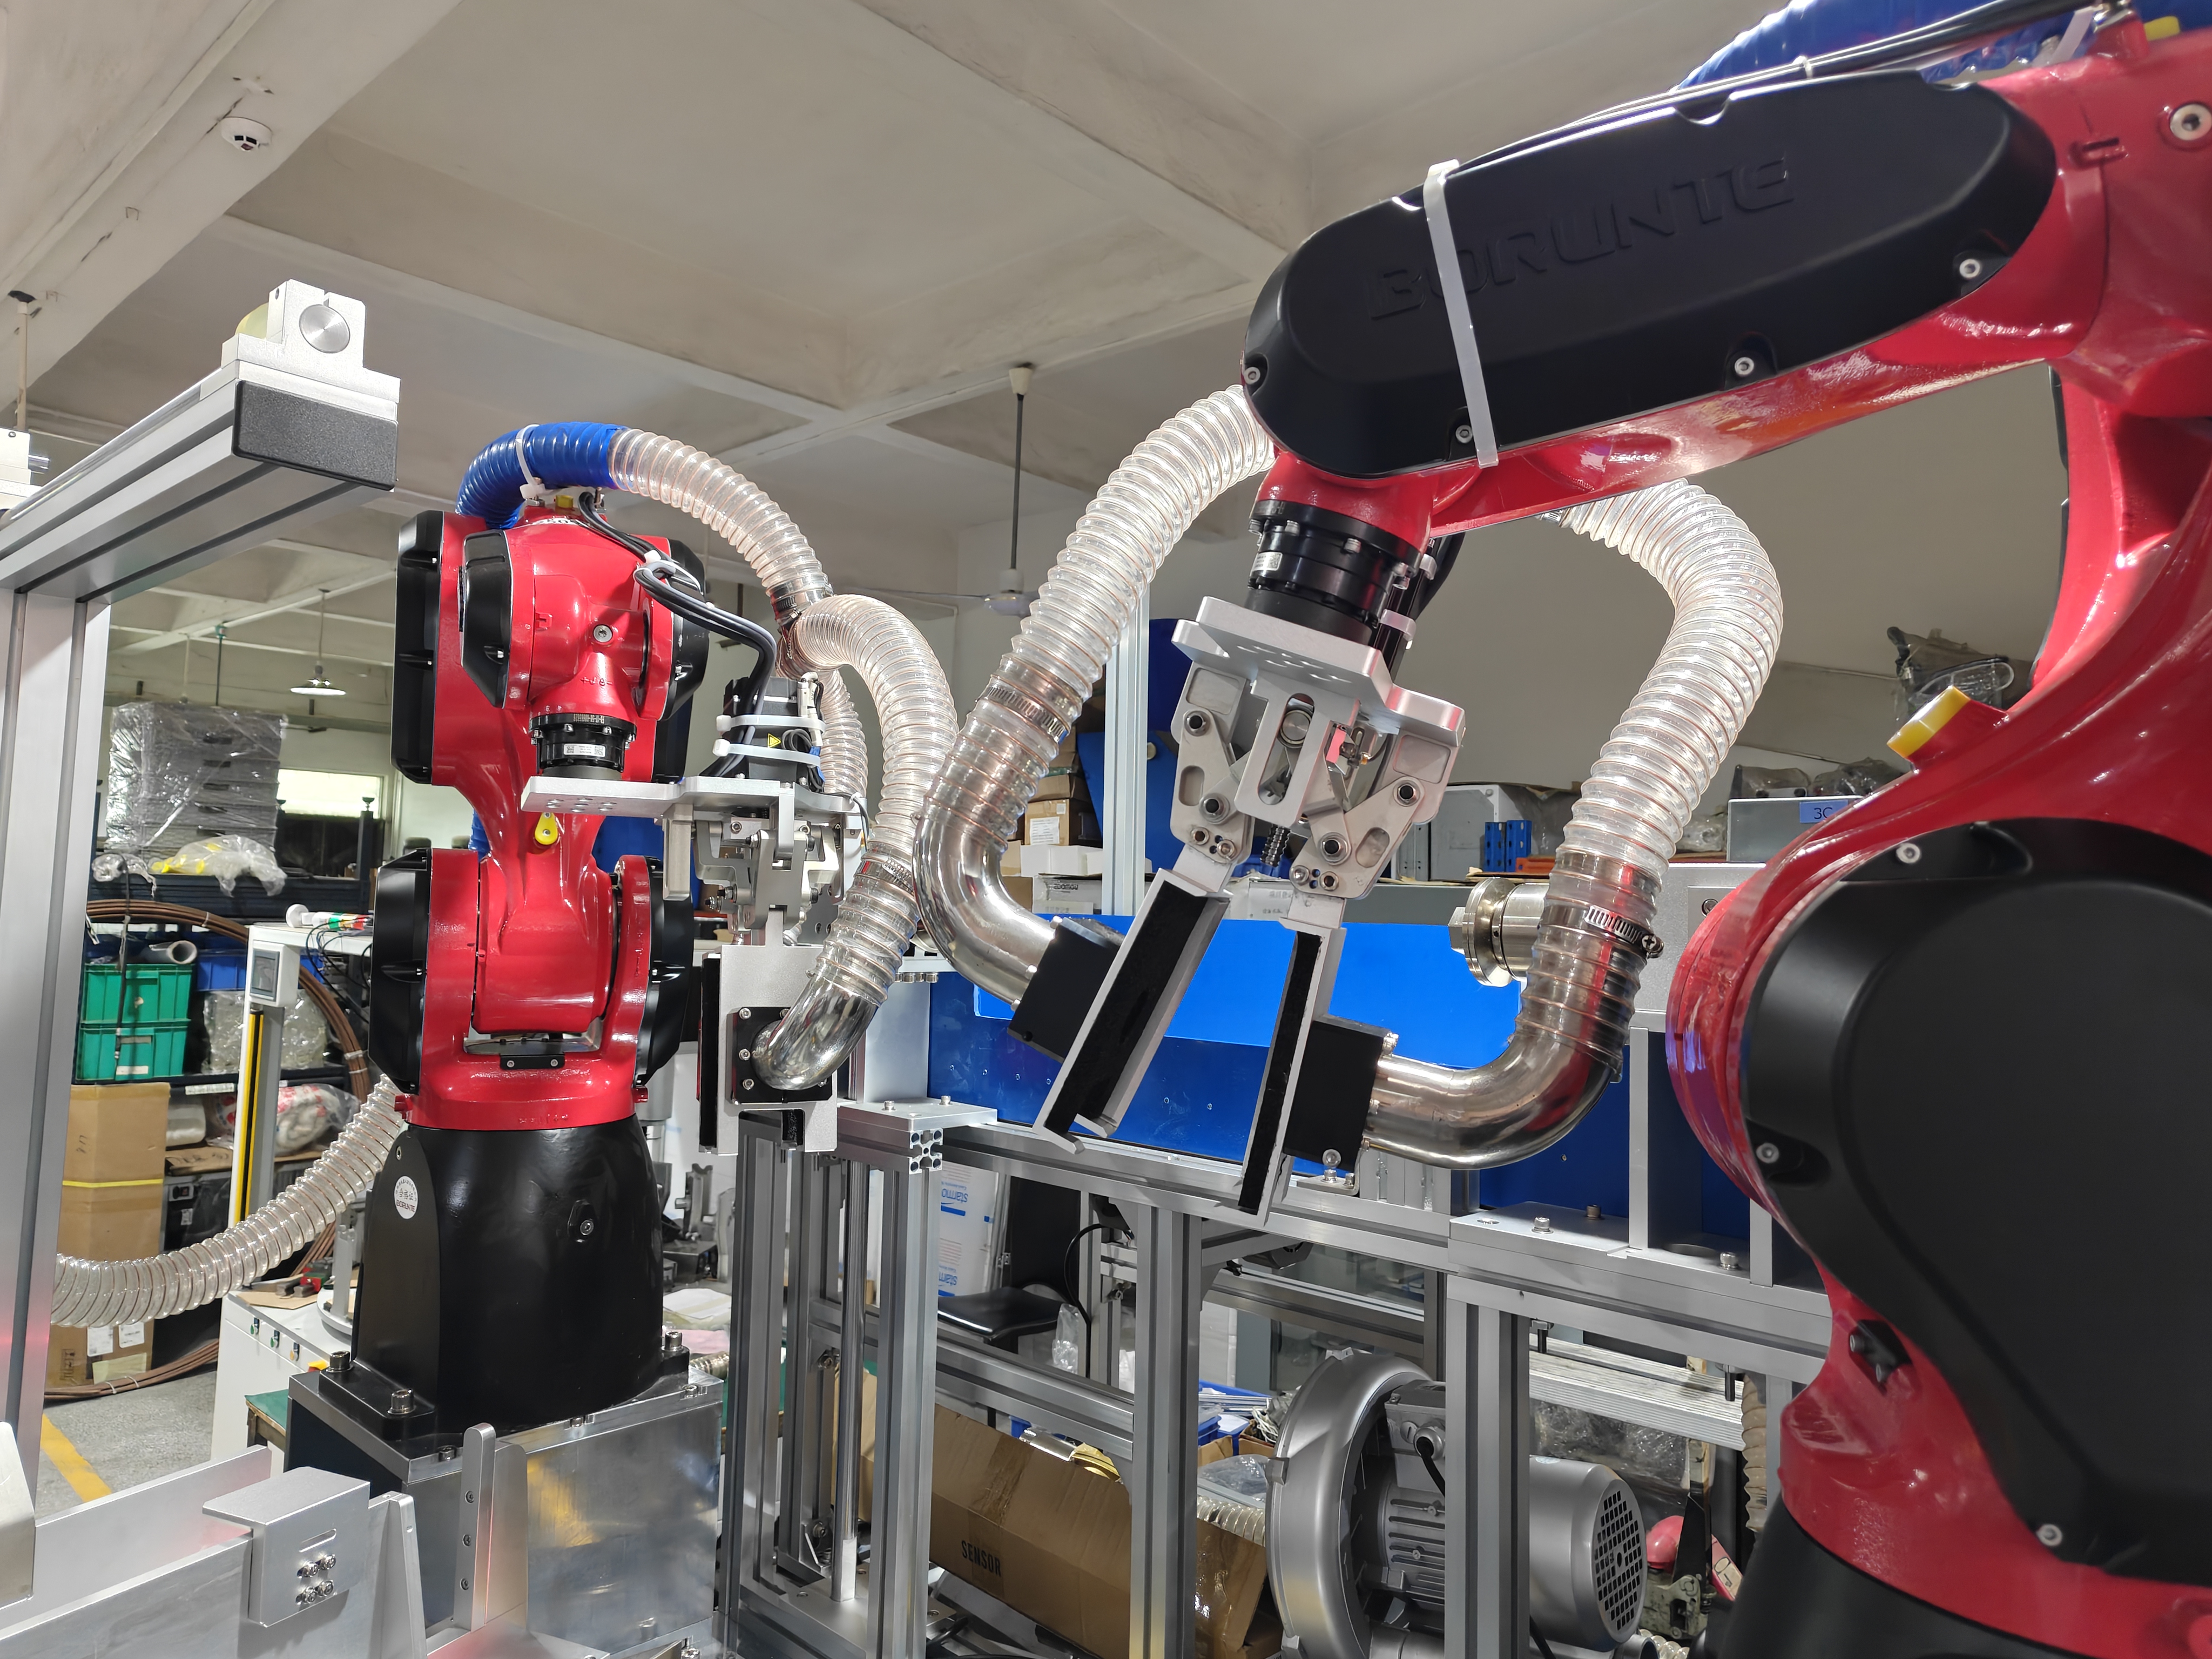
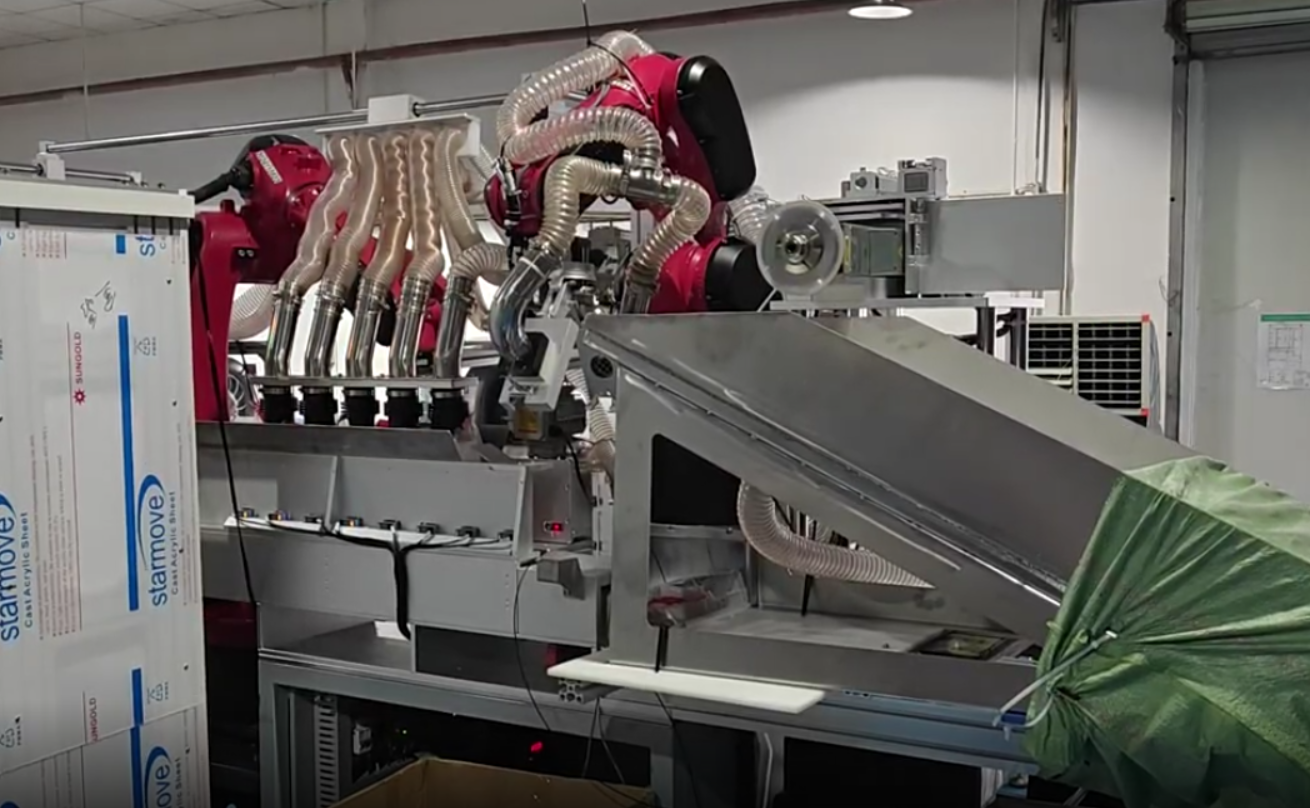
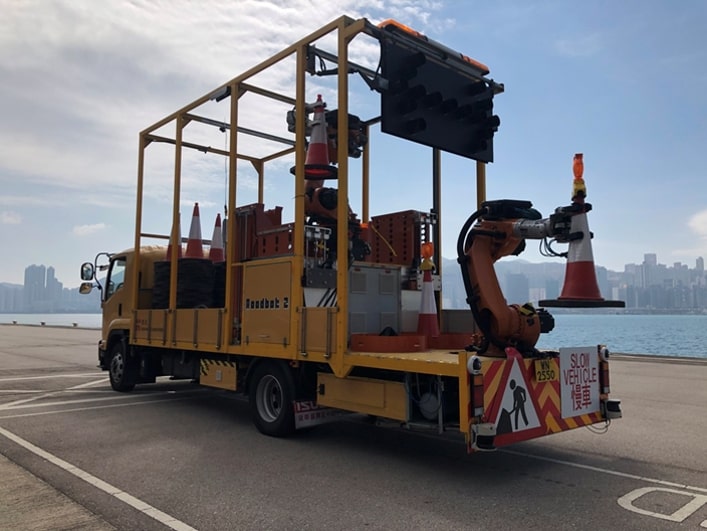
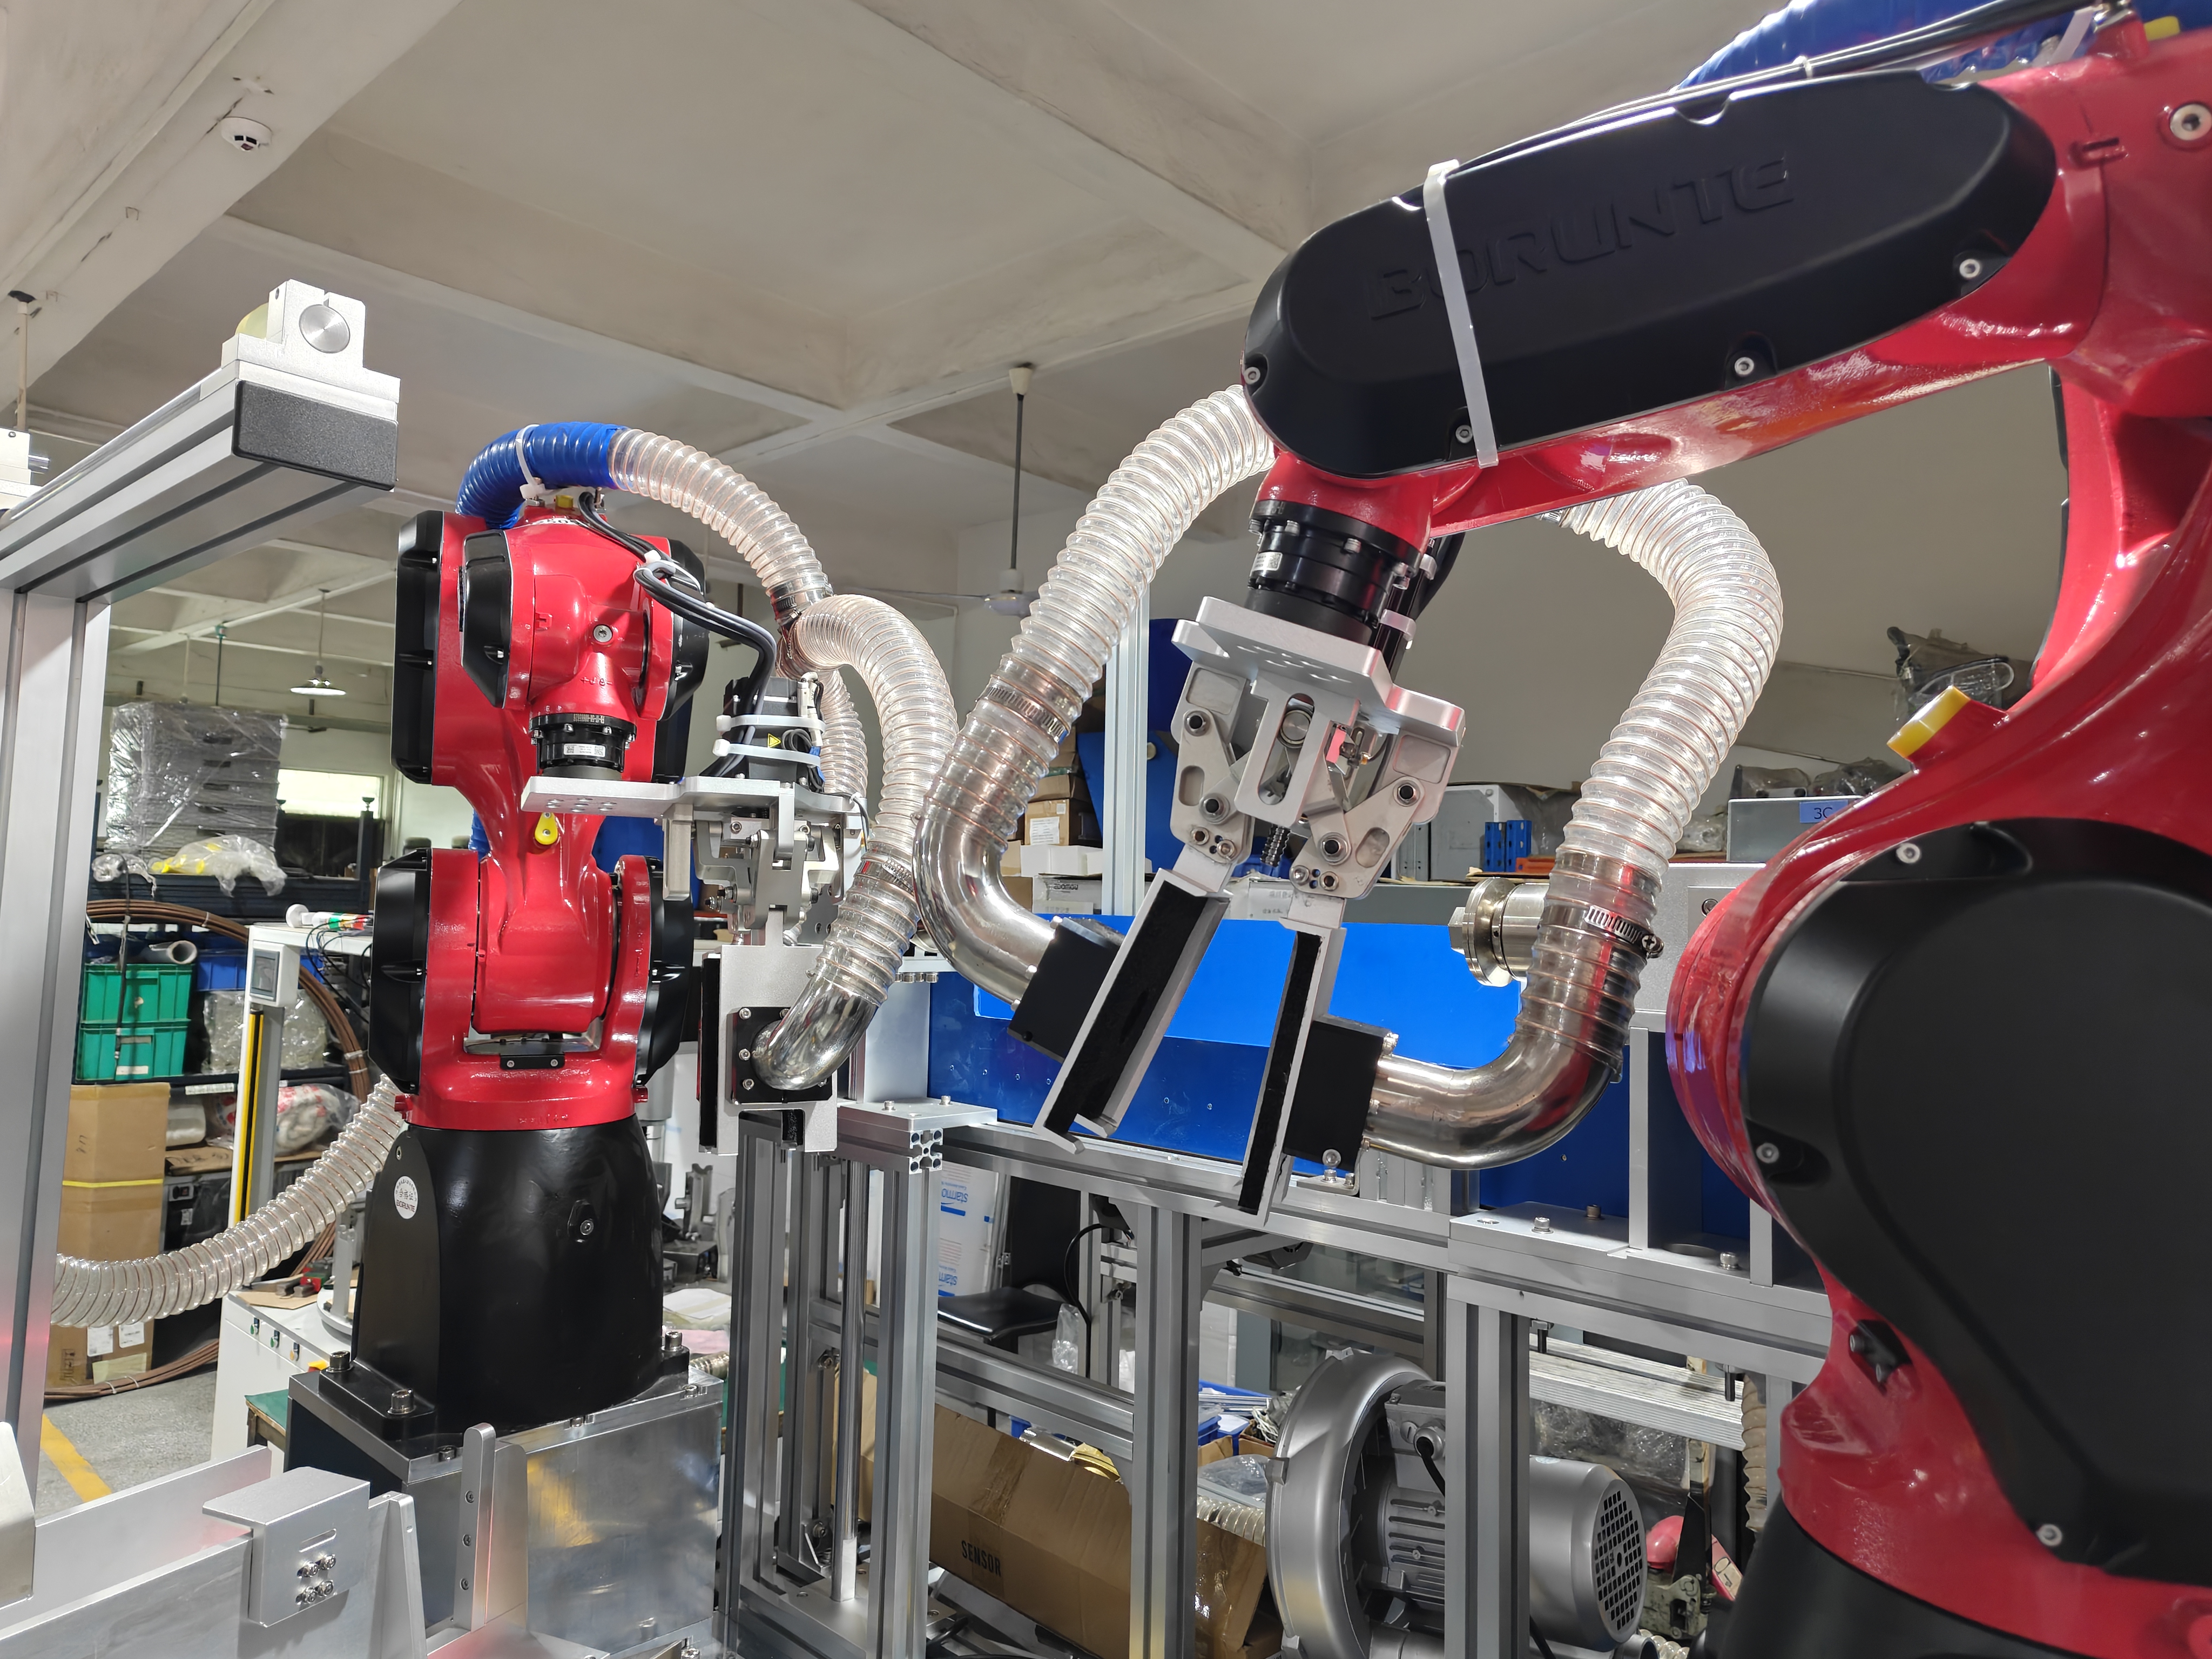
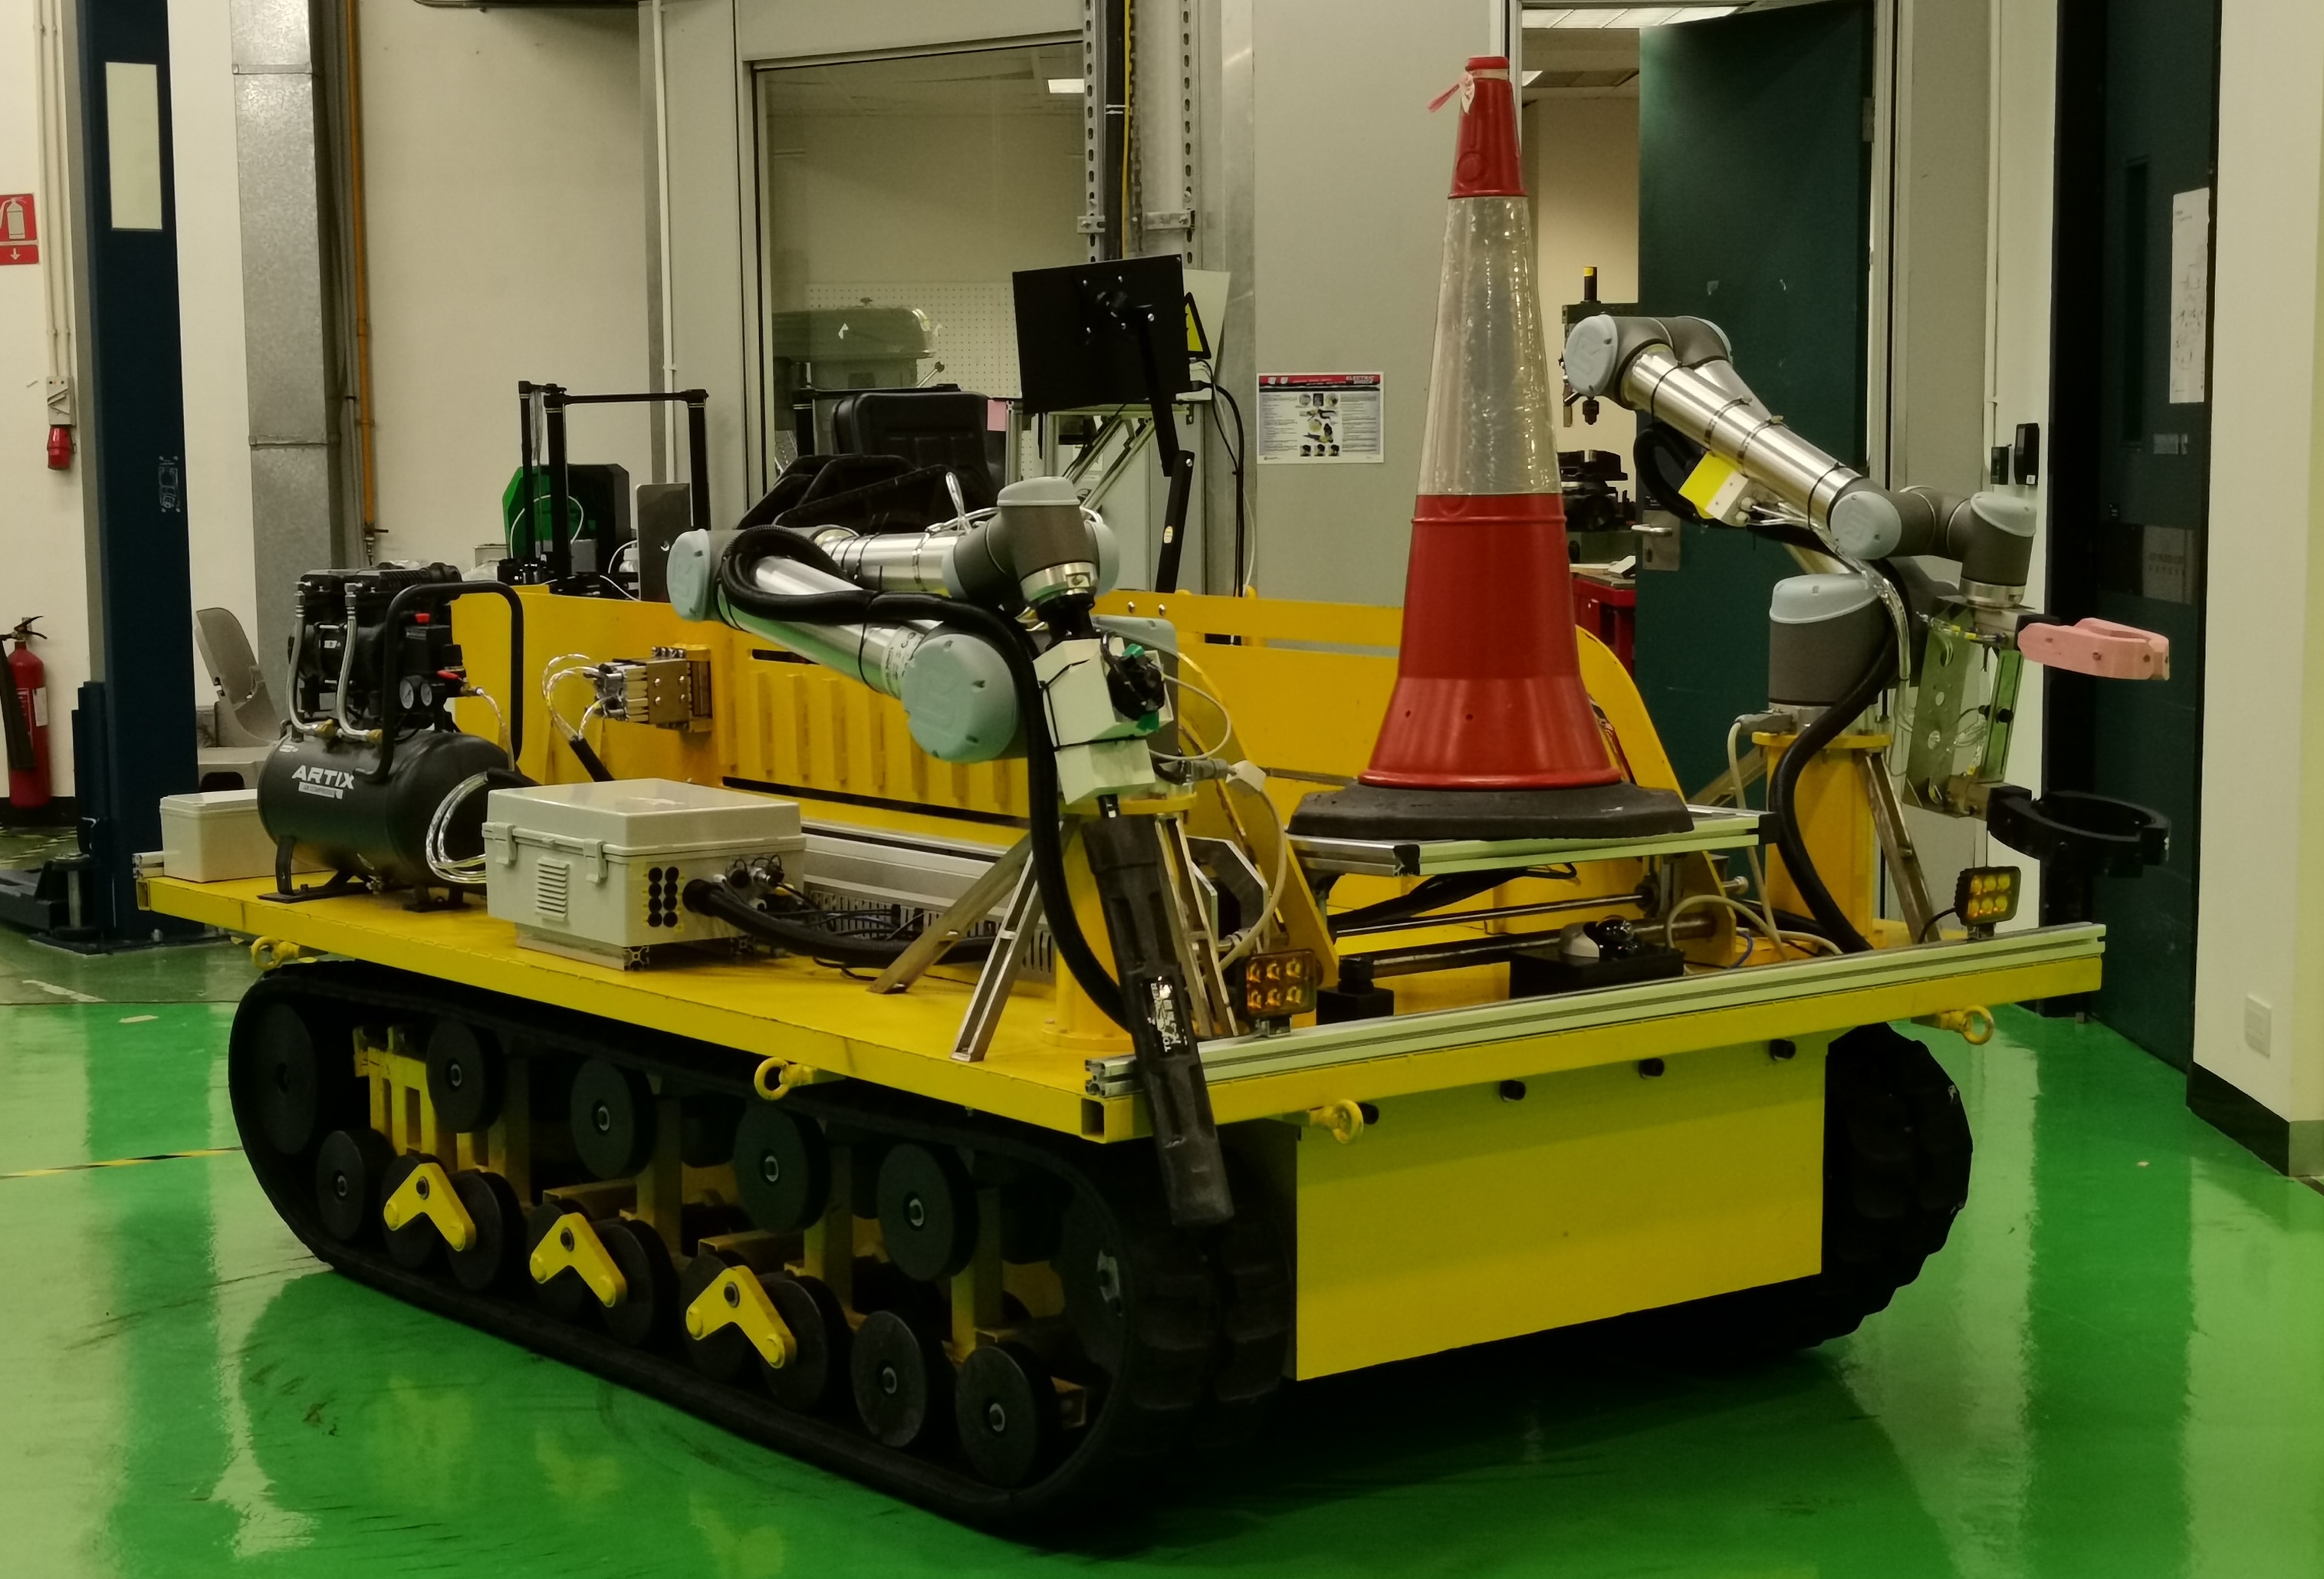
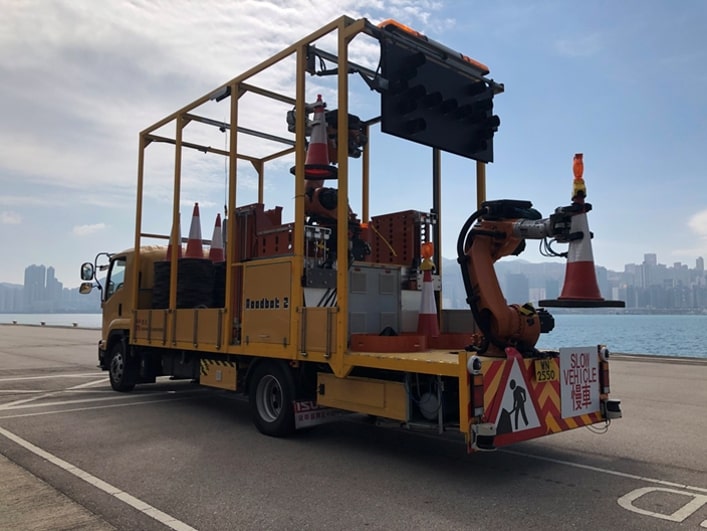
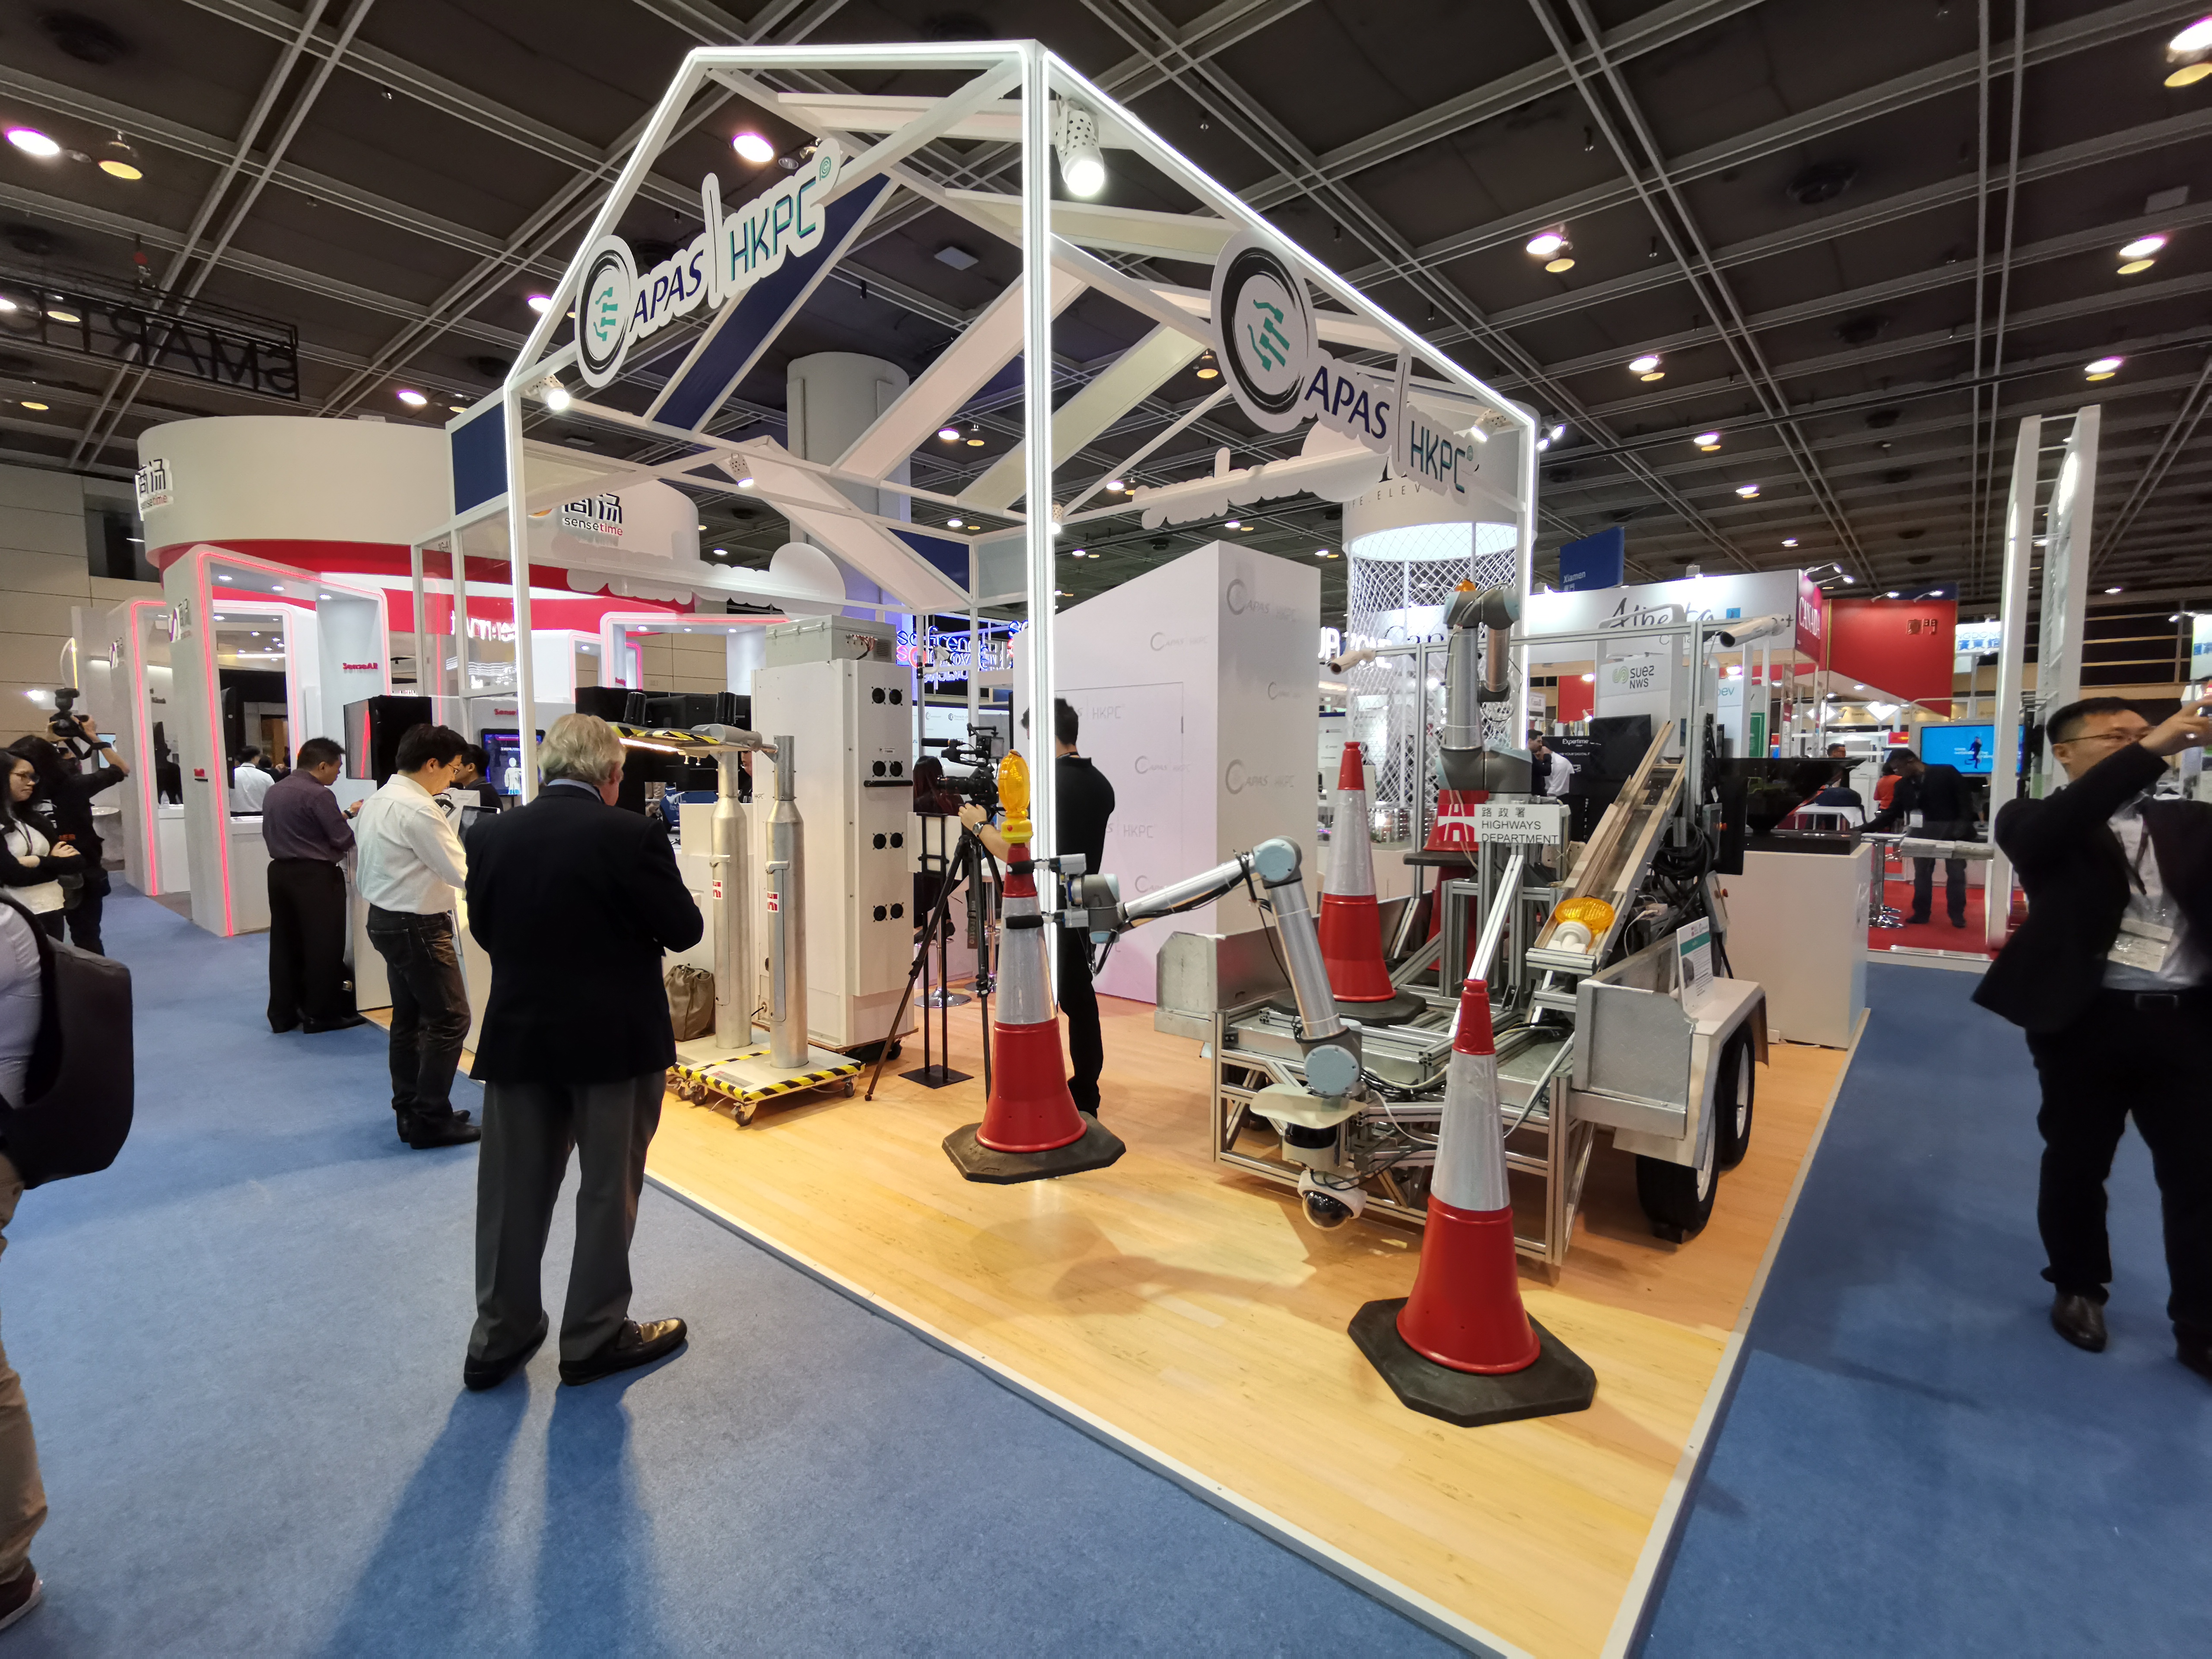
團隊曾於 16 噸貨車上整合工業級機械手,並融合 LiDAR、Camera 與多感測器 Sensor Fusion,實現道路行進中交通雪糕筒的實時收取與擺放,將實驗室研發能力落地至流動道路作業現場。
系統針對道路工程常見的人手擺放風險與效率瓶頸而設計:在車輛行進過程中同步完成感知、定位與機械臂執行動作,減少人員暴露於車道的時間,同時維持作業節奏與一致性。團隊負責感測架構、控制整合、車載機械手協調以至現場驗證,形成可交付的流動道路自動化方案。
- 車載雙工業級機械手與 16 噸級載具整合,支援流動作業場景
- LiDAR、Camera 與多感測器融合,提升目標偵測與作業穩定性
- 面向道路工程安全與效率,縮短人手暴露於車道之時間
- 由研發、系統整合至現場驗證的完整交付能力
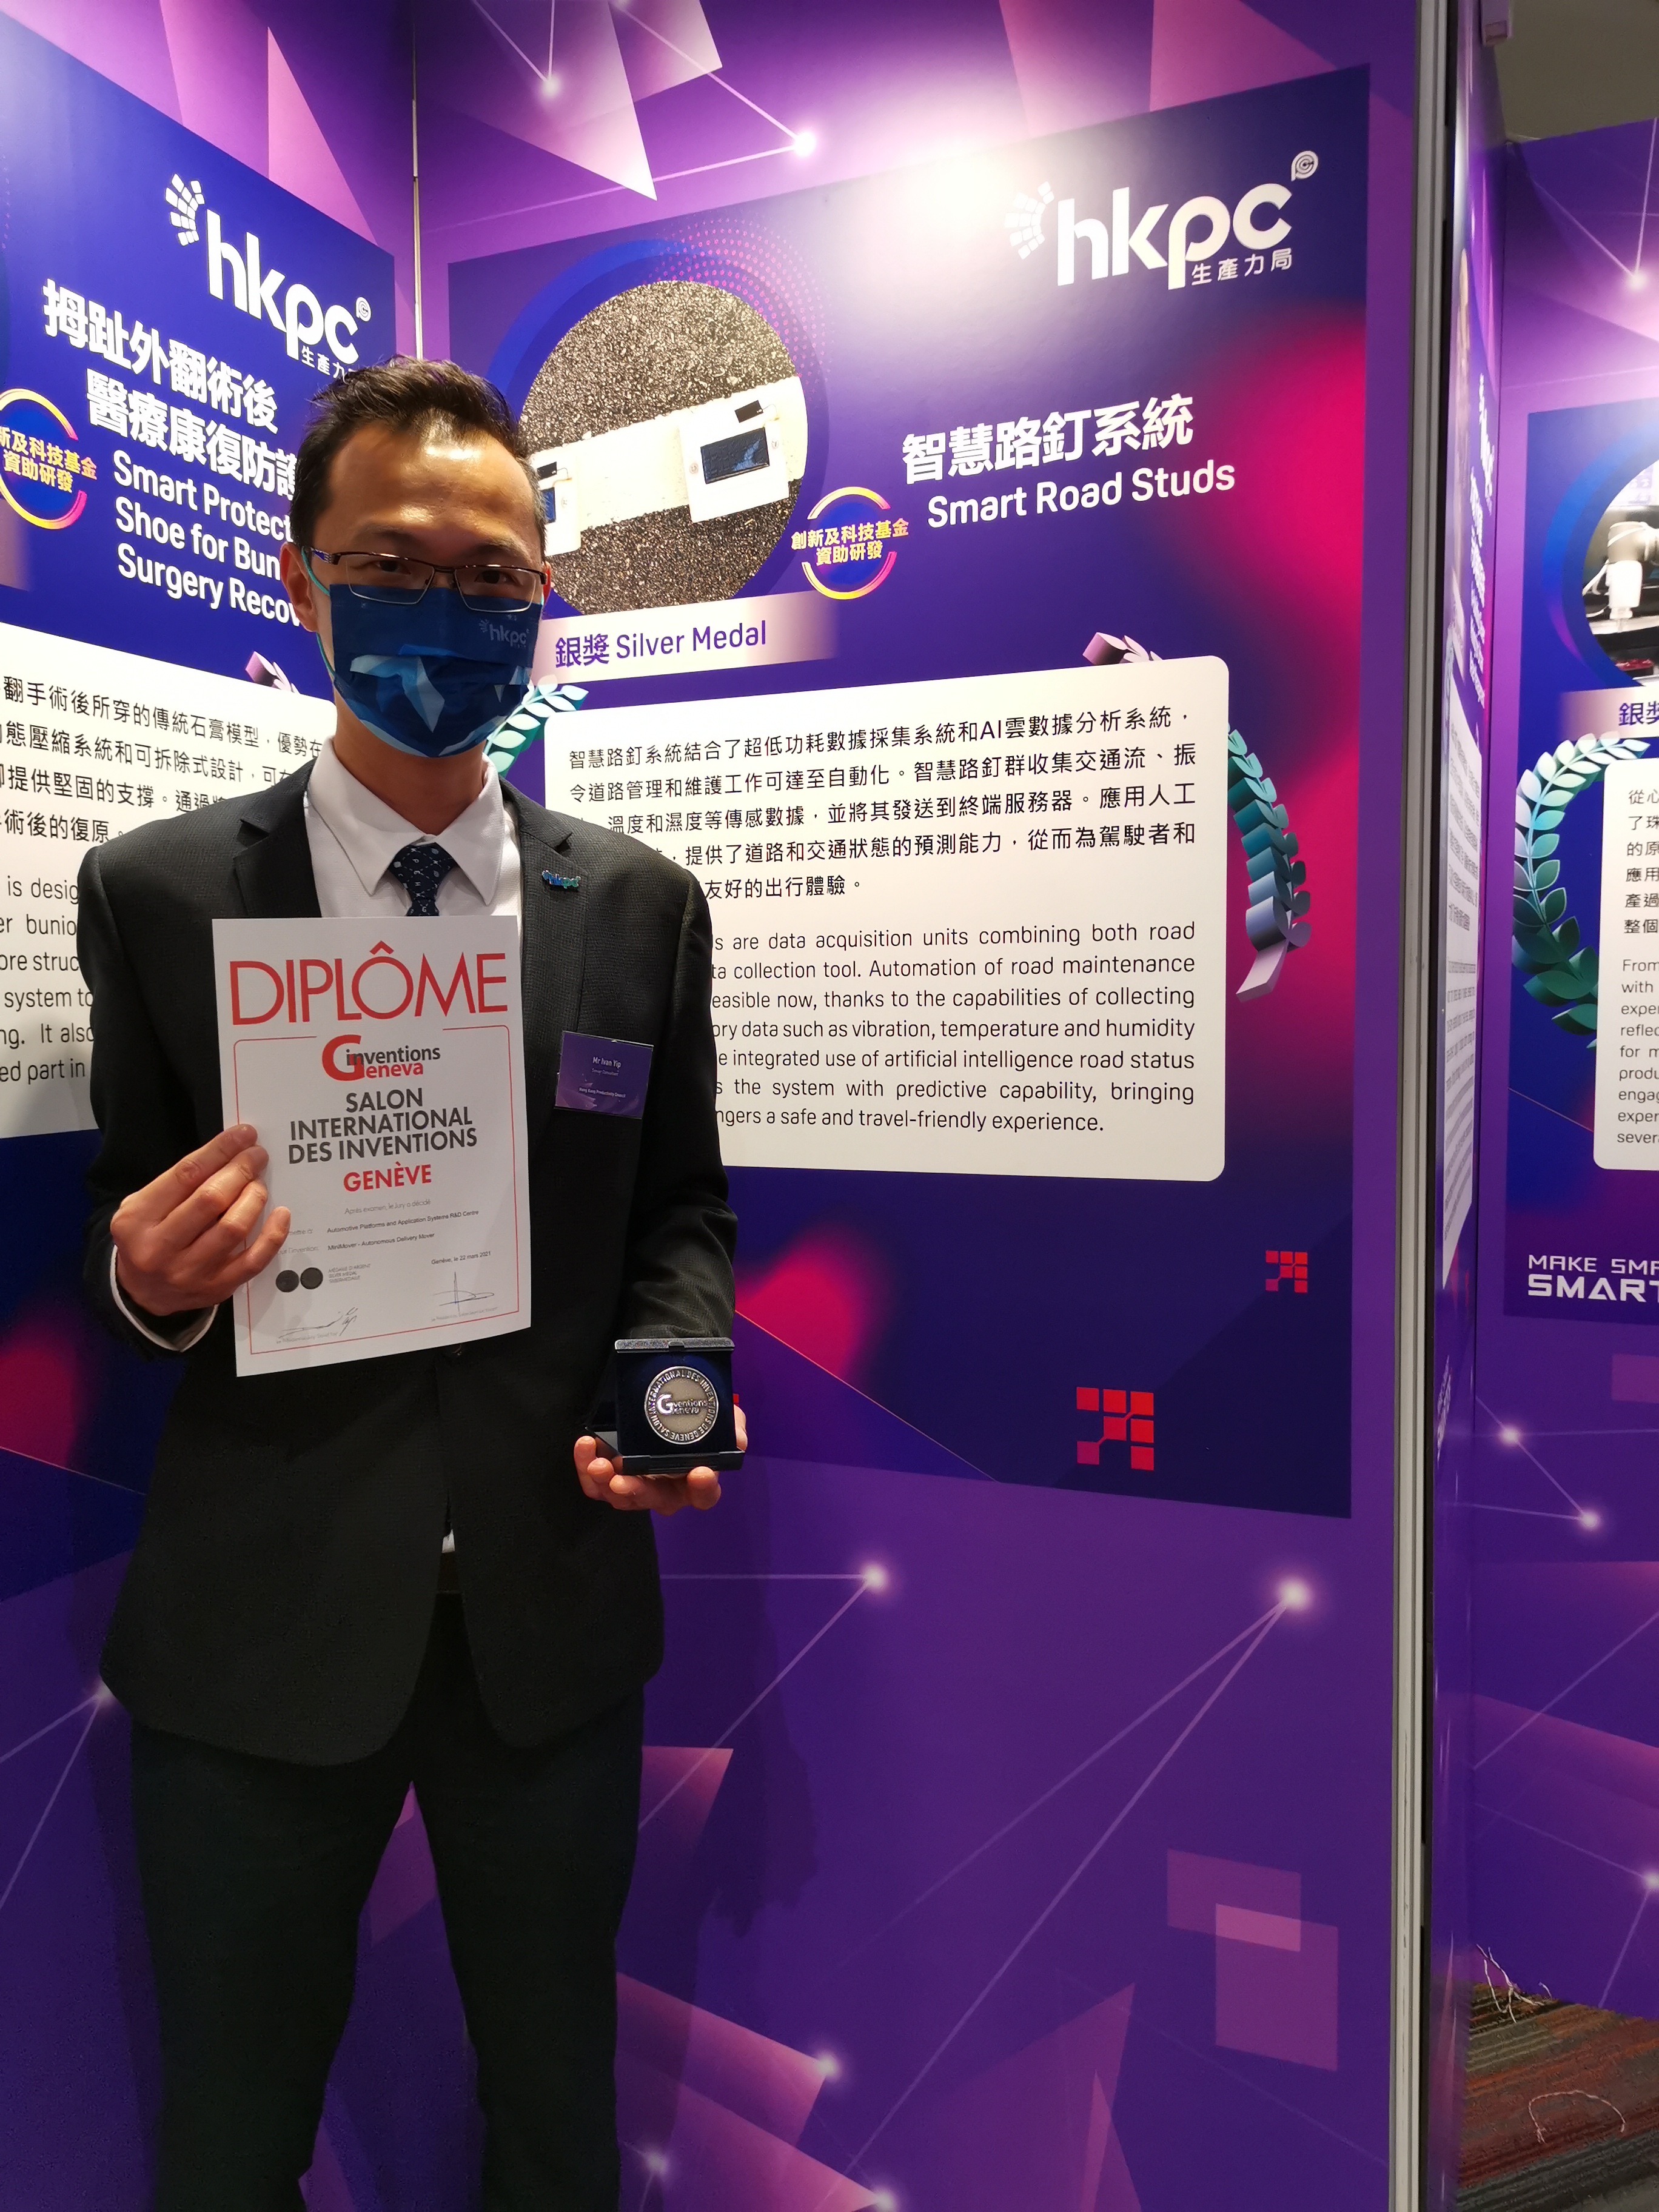
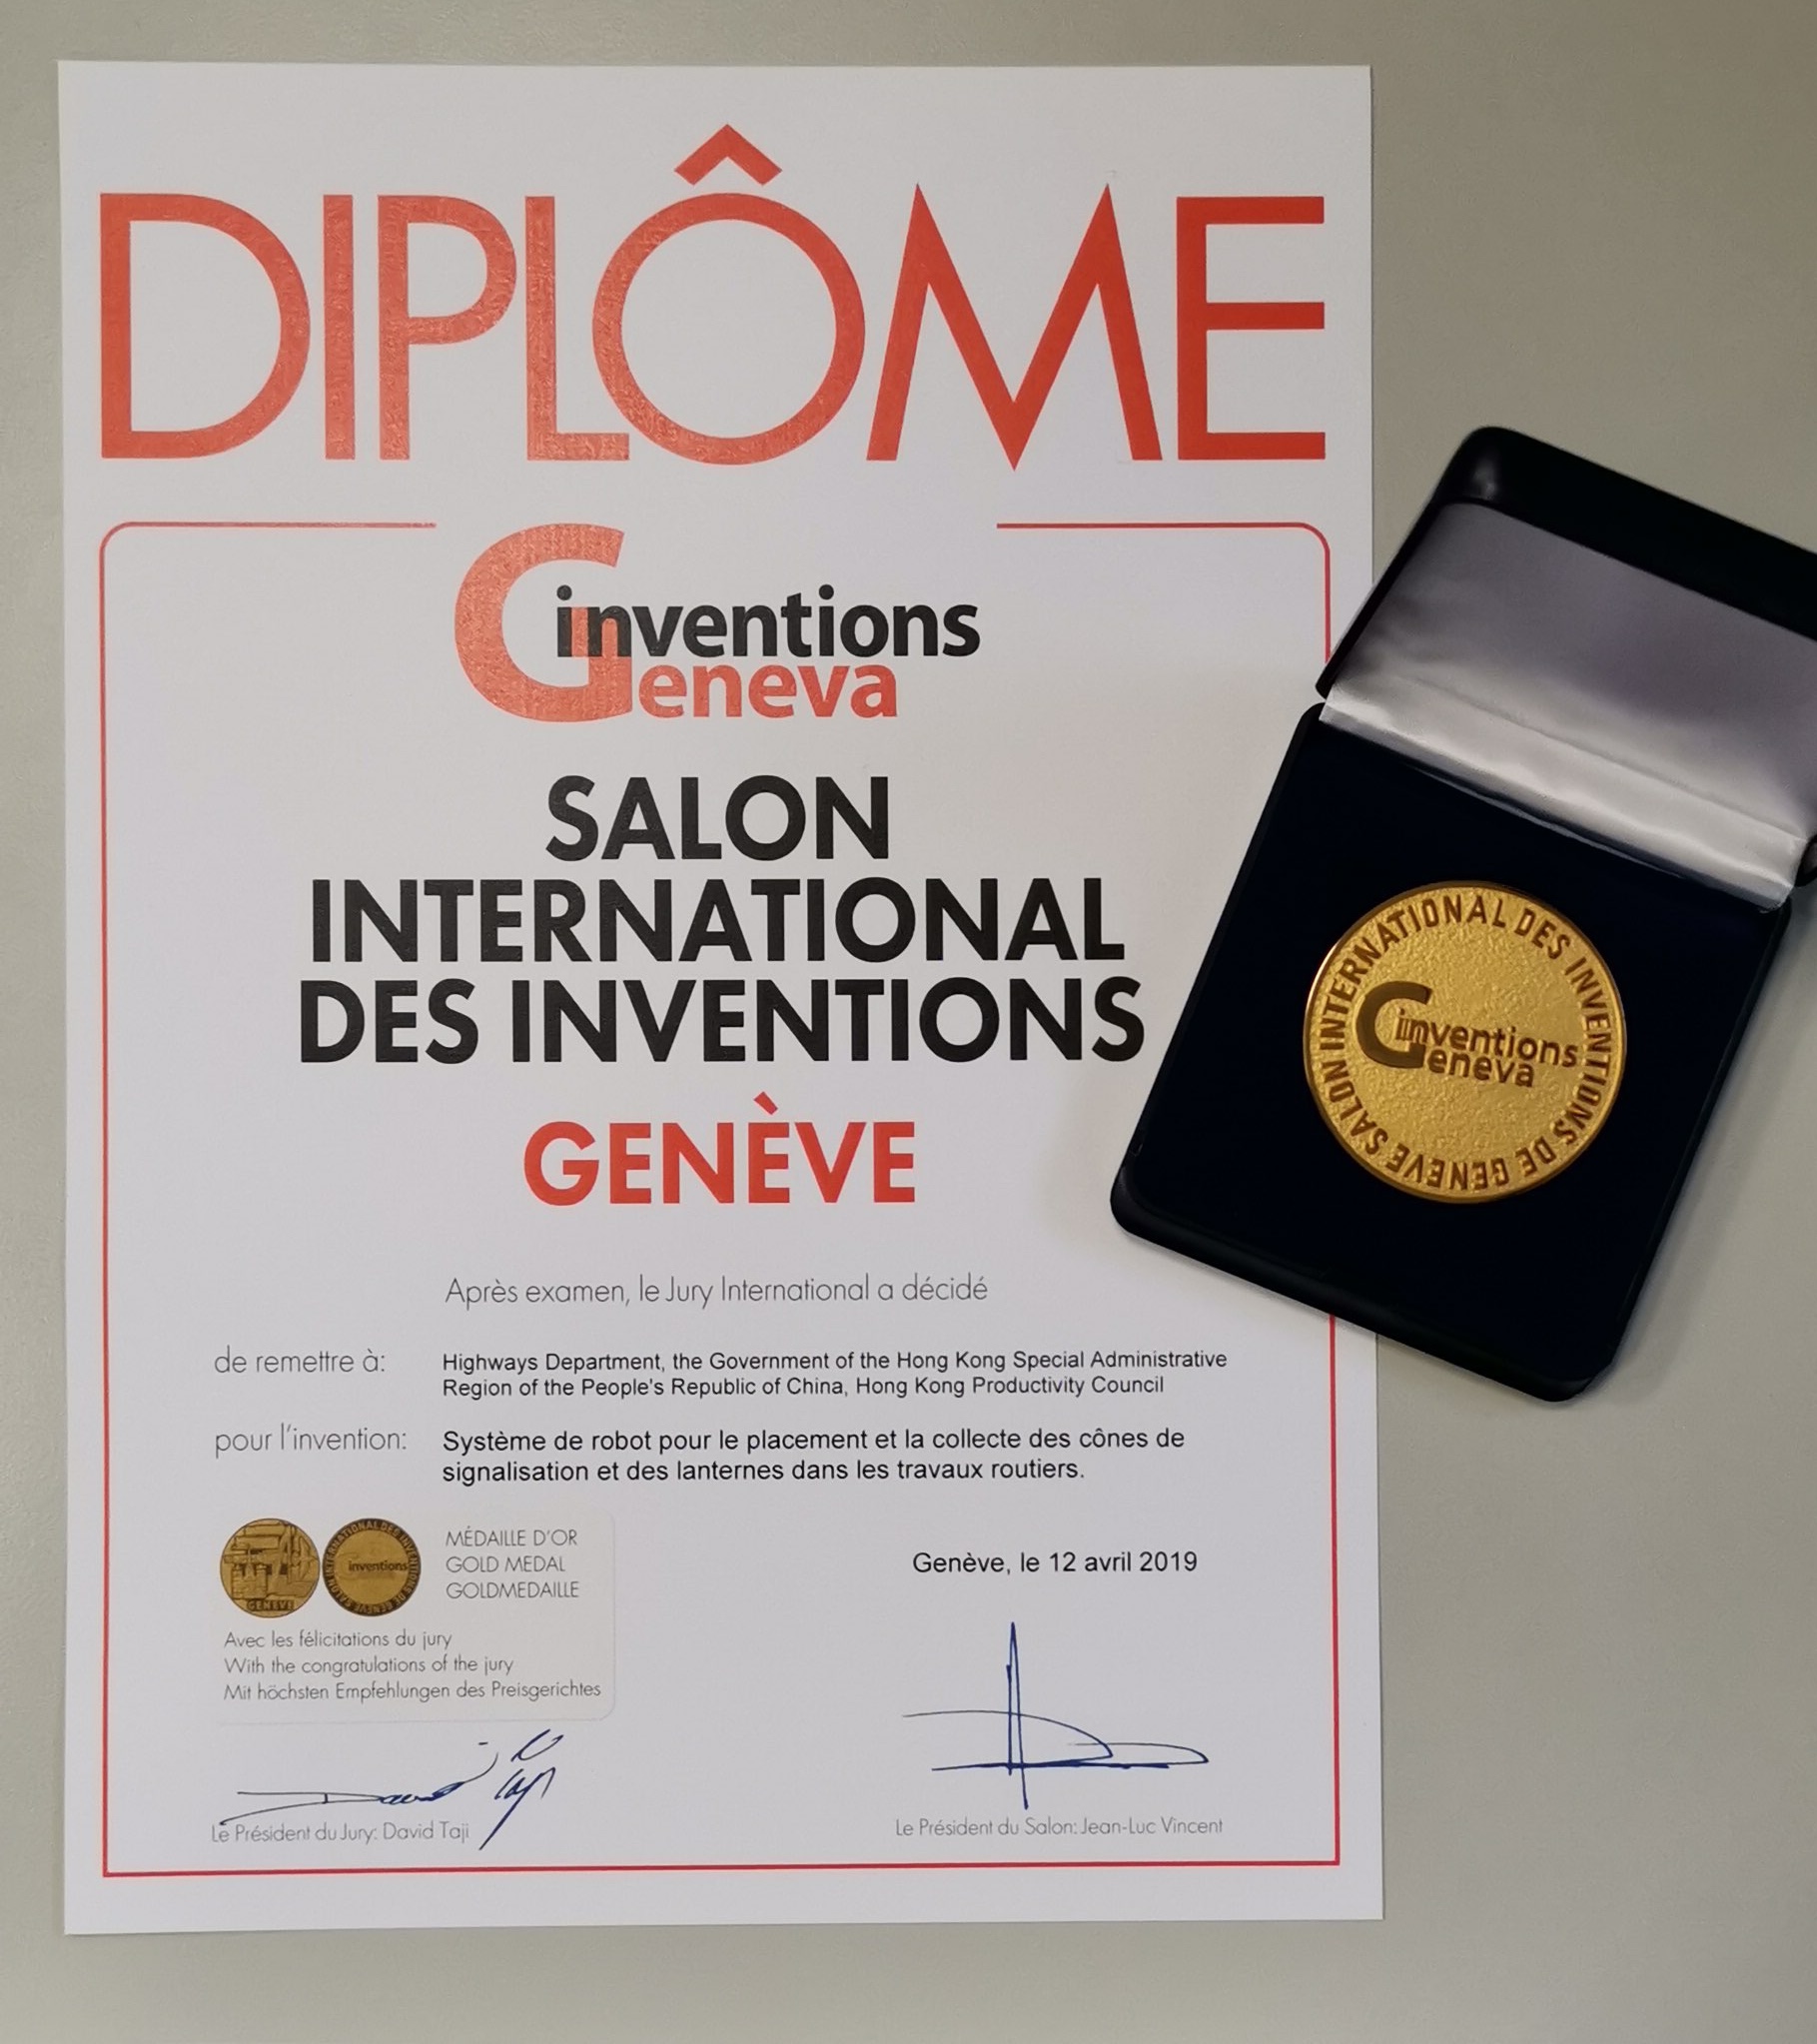
項目殊榮
- Gold Medal and The Honorable Mention Prize of the Chinese Delegation, International Exhibition of Inventions Geneva (2019)
- Gold Award in Smart Transportation, HKICT Awards (2019)
- Construction Safety Second Prize, CIC Awards (2019)
- Gold Medal, Silicon Valley International Invention Festival (2019)
- Gold Medal, Roadbot 2, International Exhibition of Inventions Geneva (2022)
 INM_Company_Profile_assets/roadbot-1.jpg
 INM_Company_Profile_assets/roadbot-2.jpg
 INM_Company_Profile_assets/roadbot-3.jpg
 INM_Company_Profile_assets/roadbot-4.jpg
 INM_Company_Profile_assets/roadbot-5.jpg
 INM_Company_Profile_assets/roadbot-6.jpg